组装步骤
首先,将纸巾盒的上下两部分揭开,分为上面的盒子和下面的底盖,先用盒子。
将3D打印件--手机夹左支架 和 手机夹右支架 用自攻螺丝固定到盒子上,如下图,注意左右支架都要固定到盒子的最边缘,否则后面步骤将没有足够的宽度放置手机夹。

准备好标准舵机,尺寸 40.7*19.7*42.9mm
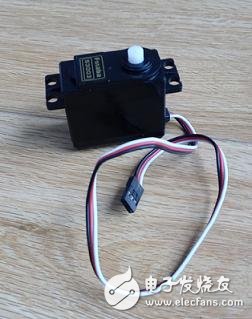
用2个自攻螺丝把舵机固定到‘手机夹左支架’上面,如下图:

从正面看看,

下面开始弄万能手机夹,先把里面的一层透明塑料板拆下来,透明塑料板后面要用到,别扔了。
把一侧的2片可活动塑料片调整一下位置,下方的一片将会固定到‘手机夹右支架’上。
将3D打印件--‘手机夹联轴器’ 插到手机夹的凹槽处,如下图所示:


注意,舵机配带的一字摆臂是事先用自攻螺丝 固定到‘手机夹联轴器’上,这个一字摆臂是将要插到舵机的转轴上的。

评 论
请勿进行人身攻击,谩骂以及任何违法国家相关法律法规的言论。
正在加载评论...